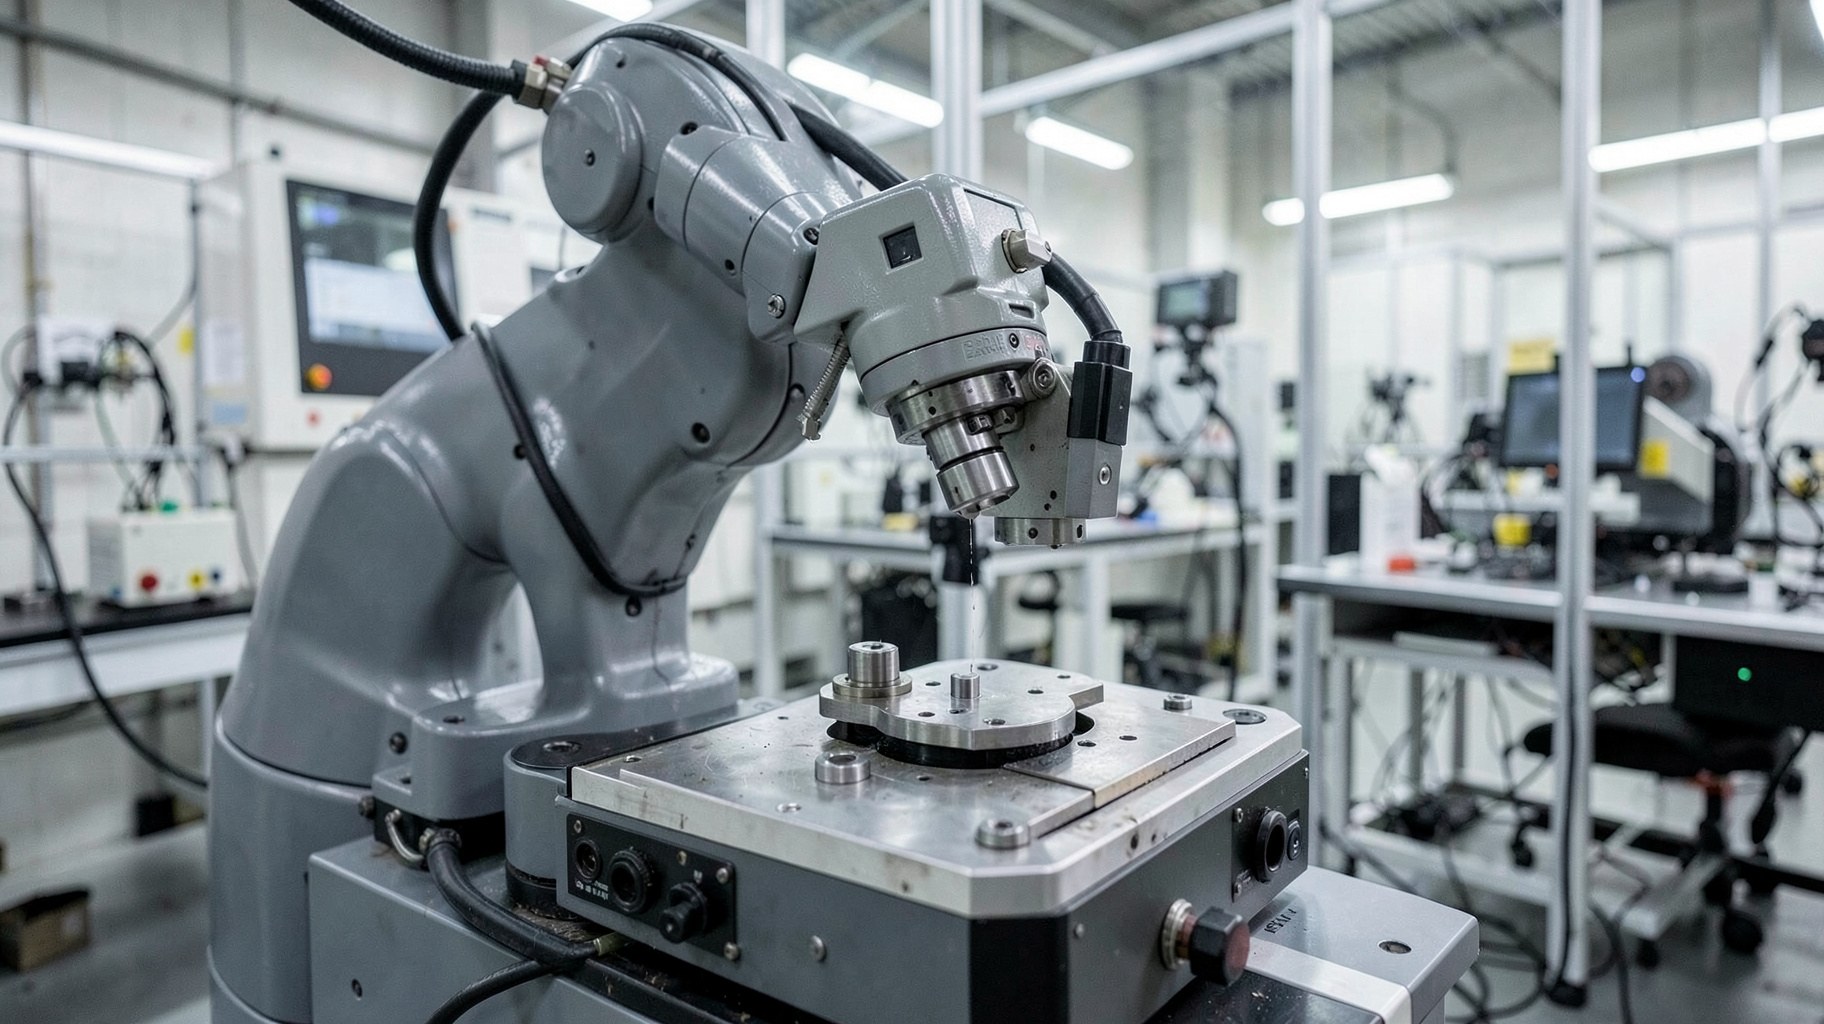
フィジカルAIは、カメラやセンサーで得た情報をもとに、実空間の作業を判断・実行する仕組みとして工場自動化への応用が検討されています。ただし、生成AI、ロボット動作計画、従来制御は役割もリスクも異なります。本記事では、適用工程の見極め方、検証用と量産用の差、学習変更に伴う安全評価、推論遅延や停止後の復帰、現場データの管理を整理します。ヒューマノイドを含むロボットの導入は、作業条件と周辺設備を踏まえて判断する必要があります。
フィジカルAI・動作計画・従来制御の役割を分けて考える
フィジカルAIとは、センサーなどから実世界の状態を受け取り、機械の動作に結び付けるAI技術の総称として使われる言葉です。ただし、工場の自動化を検討するときは、この言葉だけで機能をひとまとめにしないことが重要です。生成AIは、文章や画像などをもとに情報を作成・整理する技術です。作業手順の案や異常時の説明を作る用途は考えられますが、その出力をそのままロボットの動作指令として使えるとは限りません。導入時は、どの情報を生成し、誰が確認し、設備へ渡すのかを分けて定義します。
ロボット動作計画は、目標位置や対象物、障害物などの条件を踏まえ、ロボットが実行する経路や動作を組み立てる機能です。視覚認識と組み合わせれば、置き位置にばらつきがある部品を扱う工程などで、固定された動作だけでは対応しにくい条件を扱える可能性があります。一方、動作計画の結果が適切でも、実際の速度、力、設備間の連携、停止条件が安全であるとは限りません。計画を作る機能と、動作を許可する仕組み、異常時に止める仕組みは、設計上の役割を分けて確認します。
従来制御は、あらかじめ定めた条件や手順に従い、設備の動作や順序を制御する仕組みです。動作が明確で条件を再現しやすい工程では、AIを加えること自体を目的にせず、既存制御を維持する選択が合理的な場合があります。AIを使う場合も、認識や候補生成を担当させ、最終的な動作許可や設備間のインターロックを既存の制御側で扱う構成が検討対象になります。調達、製造、品質、設備担当は、機能一覧だけでなく、入力、出力、制御の境界、責任分担を記した構成図を共有すると、曖昧な「AI対応」の比較を避けやすくなります。
作業条件からフィジカルAIを適用する工程を選ぶ
工程選定では、作業名よりも、現場でどの条件が変動するかを具体化します。対象物の位置や向きが毎回異なるのか、品種切り替えが多いのか、視界を遮るものがあるのか、作業者や搬送設備と動線を共有するのかを確認します。これらの条件が変わるために、固定プログラムの調整や人の判断が頻繁に必要となっている工程は、認識や動作計画を導入する候補になり得ます。ただし、変動をAIで吸収できるかは、対象物の見え方、把持方法、設備の動作範囲などを含めて検証しなければ判断できません。
導入候補の比較では、作業の成功条件を観察可能な形で定義します。たとえば、対象を正しく識別できたか、所定の位置へ搬送できたか、作業を完了できない場合に安全な状態へ移行したかといった項目を、工程に合わせて整理します。評価は平均的な状態だけでなく、対象物の置き方や照明、汚れ、設備の停止後など、現場で起こり得る条件を含めます。成功率や処理能力などの基準を設ける場合、数値を外部の一般論から借りず、要求品質、後工程への影響、現場の許容条件をもとに関係部門で決め、根拠と測定方法を記録します。

人が担う作業をロボットへ置き換えることだけが自動化の目的ではありません。段取り替えの支援、対象物の位置情報の提示、作業者による確認を挟んだ半自動化など、工程に応じた構成があります。ヒューマノイドも、既存の作業環境に近い形で動ける可能性だけを根拠に、幅広い工程へ適用できると判断するべきではありません。対象物の重量や形状、作業空間、足場や床面、搬送の流れ、停止時に作業を引き継ぐ方法を個別に確かめます。経済産業省はロボット導入、人材育成、現場環境の整備などを推進しており、導入検討では機体だけでなく人材と環境の準備も扱う必要があります。
参考資料:経済産業省:ロボット政策 / ファナック:産業用ロボット
検証用と量産用を分けて評価し変更を管理する
検証用の環境で動作を確認できても、その結果だけで量産工程への導入可否は決まりません。検証では、限られた対象や条件を使って技術の成立性を確認しがちです。量産では、品種や材料の変化、周辺設備との連携、連続運転、保守、作業者交代、異常発生後の再開まで考慮します。試験で使ったデータ、機器構成、ソフトウェア、設定条件と、量産環境の差を一覧化し、差分が評価結果に与える影響を確認します。検証時と本番時の設備や照明、通信環境が異なる場合は、その違いも試験条件の一部として扱います。
AIモデルや設定の変更は、従来の手順書の更新と同じ扱いで済むとは限りません。学習データの追加、認識方法の変更、動作計画の更新などが、対象物の判定やロボットの動作へ及ぼす影響を確認する必要があります。変更の種類、変更者、理由、適用範囲、変更前後の試験結果を記録し、どの条件で再評価するかをあらかじめ決めます。品質部門は製品や工程への影響を、製造・設備部門は実作業と設備連携を、情報システム部門はデータやソフトウェアの管理を確認します。関係者がそれぞれ別の評価をするだけでなく、量産への承認手順と責任者を定めることが重要です。
学習用の情報を追加した結果、対象物の見分けやすさが改善しても、これまで認識できていた条件への影響がないとは限りません。そのため、改善したケースだけでなく、既知の正常条件、誤認しやすい条件、動作できないときの挙動も再確認します。変更のたびに全工程を同じ範囲で試すのが現実的でない場合でも、変更の影響範囲に応じて確認項目を設定し、判断根拠を残す必要があります。量産へ反映する前に、旧版へ戻す方法、変更を中止する条件、現場へ周知する手順を用意します。学習が進むほど自動的に安全になるという前提を置かず、変更を管理対象として扱います。
推論遅延と停止後の復帰を工程設計に含める
推論遅延とは、センサー情報を受け取ってからAIが判断を返すまでにかかる時間です。工場では、判断の内容だけでなく、その結果が必要なタイミングまでに返るかを確認します。画像の処理や通信が想定より長引くと、ロボットの動作開始が遅れたり、対象物が動いた後の情報に基づいて計画が作られたりする可能性があります。平均的な処理時間だけで評価せず、通信の遅れ、入力データの欠落、計算資源の混雑などを含む運用条件を試します。遅延時に新しい動作を許可しないのか、動作を安全な位置で止めるのか、既存制御へ切り替えるのかを工程ごとに定義します。
停止は故障だけでなく、対象物を認識できない、通信が切れる、予定した位置に到達できないといった場面でも起こり得ます。停止を検知した後、どの設備が停止するか、作業者へ何を知らせるか、対象物や治具をどう扱うかを決めておきます。再開時には、停止前の指令をそのまま続けてよいか、対象物や周辺の状態を改めて確認するかが論点になります。現場の担当者が手動で状況を確認する設計では、確認方法、再開を許可する役割、記録の残し方も手順に含めます。復帰方法を決めずに稼働時間だけを評価すると、実運用での停止負担を見誤ります。
安全評価では、ロボット本体に加えて、周辺設備、搬送物、作業者の動線、停止後の状態を対象にします。協働ロボットは人と近い環境での利用が検討されますが、それだけで安全柵を不要と判断できるわけではありません。ファナックは、協働ロボットでも周辺設備や搬送物を含むリスクアセスメントが必要であり、安全柵を常に省略できるわけではないと説明しています。設備の配置や作業内容が変わった場合も、既存の評価がそのまま当てはまると決めつけず、変更の影響を確認します。AIの推論結果と安全を担う制御の関係を明示し、異常時に危険な動作が継続しない構成を検討します。
参考資料:ファナック:協働ロボットとは
現場データの利用範囲と運用責任を明確にする
フィジカルAIの導入では、カメラ画像、センサー情報、ロボットの動作履歴、異常記録などが扱われることがあります。データを集める目的を、認識の評価、停止原因の分析、品質確認などに分け、必要な種類と保存期間、閲覧できる担当者、外部への提供範囲を整理します。どの情報が設備や作業者に関係するかはシステム構成によって異なるため、取得前に現場と確認します。学習に使うデータと、稼働状況の確認に使うデータを混同せず、利用目的が変わる場合の承認手順も決めておくと、現場での説明と運用を合わせやすくなります。
データの量を増やせば必ず精度や安全性が高まるわけではありません。撮影条件や対象物の状態が偏ったデータを使うと、現場で起きる別の条件を十分に評価できない可能性があります。採取条件、対象範囲、ラベル付けの方法、除外したデータとその理由を記録し、何を代表するデータなのかを説明できる状態にします。また、保存データからモデルや設定を再現できるか、問題発生時にどの版が使われていたかを追跡できるかも確認します。品質担当は判定への影響を、製造担当は現場条件との一致を、情報システム担当は保管やアクセス管理を中心に確認します。
調達では、機器の仕様だけでなく、導入後に誰がモデルや設定を変更し、障害時にどこまで支援するかを契約前に確認します。学習データやログの所有・利用範囲、データの移送方法、保存や削除の扱い、ソフトウェア更新の通知、保守終了時の対応も、当事者間で合意する項目です。供給側の機能説明だけで決めず、工場側が日常点検、異常時の一次対応、変更後の承認を担えるかを評価します。製造、品質、設備、情報システム、調達が導入前から役割を分担すれば、稼働後に変更管理や復旧の責任が宙に浮く事態を避けやすくなります。
フィジカルAIを工場へ導入する際の確認項目と実務上の意味
| 項目 | 確認する条件 | 実務上の意味 |
|---|---|---|
| 工程選定 | ばらつきの原因、対象物、作業空間、既存設備との連携 | AIが必要な工程か、固定制御や部分自動化で足りるかを選ぶ |
| 検証と量産 | 試験条件と量産環境の差、停止や保守の想定 | 限定条件での成立を量産可能性と混同しない |
| 学習・設定変更 | 変更内容、影響範囲、試験結果、承認者、旧版への復帰方法 | 性能改善と安全評価を一体で管理する |
| 推論遅延・停止 | 遅延や通信異常時の動作、停止範囲、再開前の確認 | 異常時に危険な継続動作を避け、復帰手順を明確にする |
| 現場データ | 取得目的、利用範囲、保存、閲覧者、外部提供の条件 | 現場への説明と、導入後の追跡・変更管理を可能にする |
工程と判断をつなぐ流れ
- 01作業の変動要因と現行制御の限界を現場で確認する
- 02AIに任せる機能と従来制御に残す機能を分けて構成案を作る
- 03量産条件に近い環境で認識・動作・遅延・停止・復帰を検証する
- 04学習変更やデータ利用の管理方法と関係者の承認手順を定める
- 05工程への影響と運用体制を確認し、導入範囲と継続判断を記録する
実績ではなく、検討のための仮定
仮定の検討例:品種変動のある部品供給工程をどう評価するか
以下は実在企業の実績ではなく、検討方法を示す架空の例です。ある工場が、複数の品種を扱う部品供給工程で、部品の置き位置のばらつきにより段取り調整が発生しているとします。企画担当は、カメラ認識とロボット動作計画を組み合わせ、対象部品の位置に応じて取り出し動作を調整できるか検討します。目的は、人を直ちに排除することではなく、品種変更時の調整負担と、作業が成立しない条件を把握することです。生成AIによる手順書作成は別機能として扱い、ロボットへの指令を直接生成させる構成は前提にしません。
製造担当は、対象部品の種類、置き方、供給容器の状態、周辺設備の動き、作業者の立ち位置を整理します。品質担当は、取り違えや部品の損傷が後工程へ及ぼす影響を確認し、設備担当は動作範囲と停止方法を検討します。検証機で限られた部品だけを扱えたとしても、量産対象の品種、照明、汚れ、供給状態が異なるなら、そのまま量産判断には使いません。導入候補には、認識できない場合に動作を許可しない方法と、人が確認して再開する手順を含めます。周辺設備や搬送物も含めた安全評価を行い、安全柵の要否を先に決めつけないことが制約になります。
検討資料として、工程の現状図、品種と変動条件の一覧、システム構成図、データの取得・利用範囲、試験条件と結果、停止・復帰手順、変更履歴の管理案を用意します。調達担当は、モデルや設定の更新者、ログの利用条件、障害時の連絡と支援範囲を供給側と確認します。品質担当は評価条件の妥当性を確認し、製造・設備担当は実際の作業と復帰操作を試します。関係部門は、量産で必要な判定基準と承認者を合意し、試験で未確認の条件を残課題として記録します。
評価の結果、対象物の状態が安定し、停止後の確認や変更管理を現場で運用できるなら、対象品種や対象工程を限定した導入を検討できます。反対に、置き方の変動が小さく、従来制御で安定して作業できるなら、AIを追加しない判断も選択肢です。停止時に安全な状態を確保できない、必要なデータの利用条件に合意できない、量産条件で再現性を確認できない場合は、導入範囲を縮小するか検討を保留します。機能の新しさではなく、工程上の効果、未確認条件、運用責任をそろえて判断する例です。
よくある質問
フィジカルAIは従来の工場制御を置き換えるものですか?
一律に置き換えるものではありません。変動の大きい認識や動作計画をAIに担わせ、動作許可や停止条件は従来制御で扱う構成も検討できます。工程ごとに機能の境界を定義してください。
検証機で動いたロボットを量産工程へ移せば、そのまま稼働できますか?
検証結果だけでは判断できません。品種、照明、周辺設備、連続運転、保守、停止後の復帰など、量産条件との差を確認し、必要な条件で改めて評価します。変更履歴と承認者も明確にします。
ヒューマノイドなら、工場内のさまざまな作業を自動化できますか?
形状だけから万能性は判断できません。対象物、作業空間、床面、動線、設備連携、停止時の引き継ぎを工程ごとに確認します。既存のロボットや固定制御で足りる場合も含めて比較してください。
一次資料と確認日
資料に示された公表事実を参照し、本文の比較・確認手順は編集部が整理しています。将来の計画と現在の稼働実績は区別してください。
- 経済産業省:ロボット政策確認日:2026-10-04
- ファナック:産業用ロボット確認日:2026-10-04
- ファナック:協働ロボットとは確認日:2026-10-04