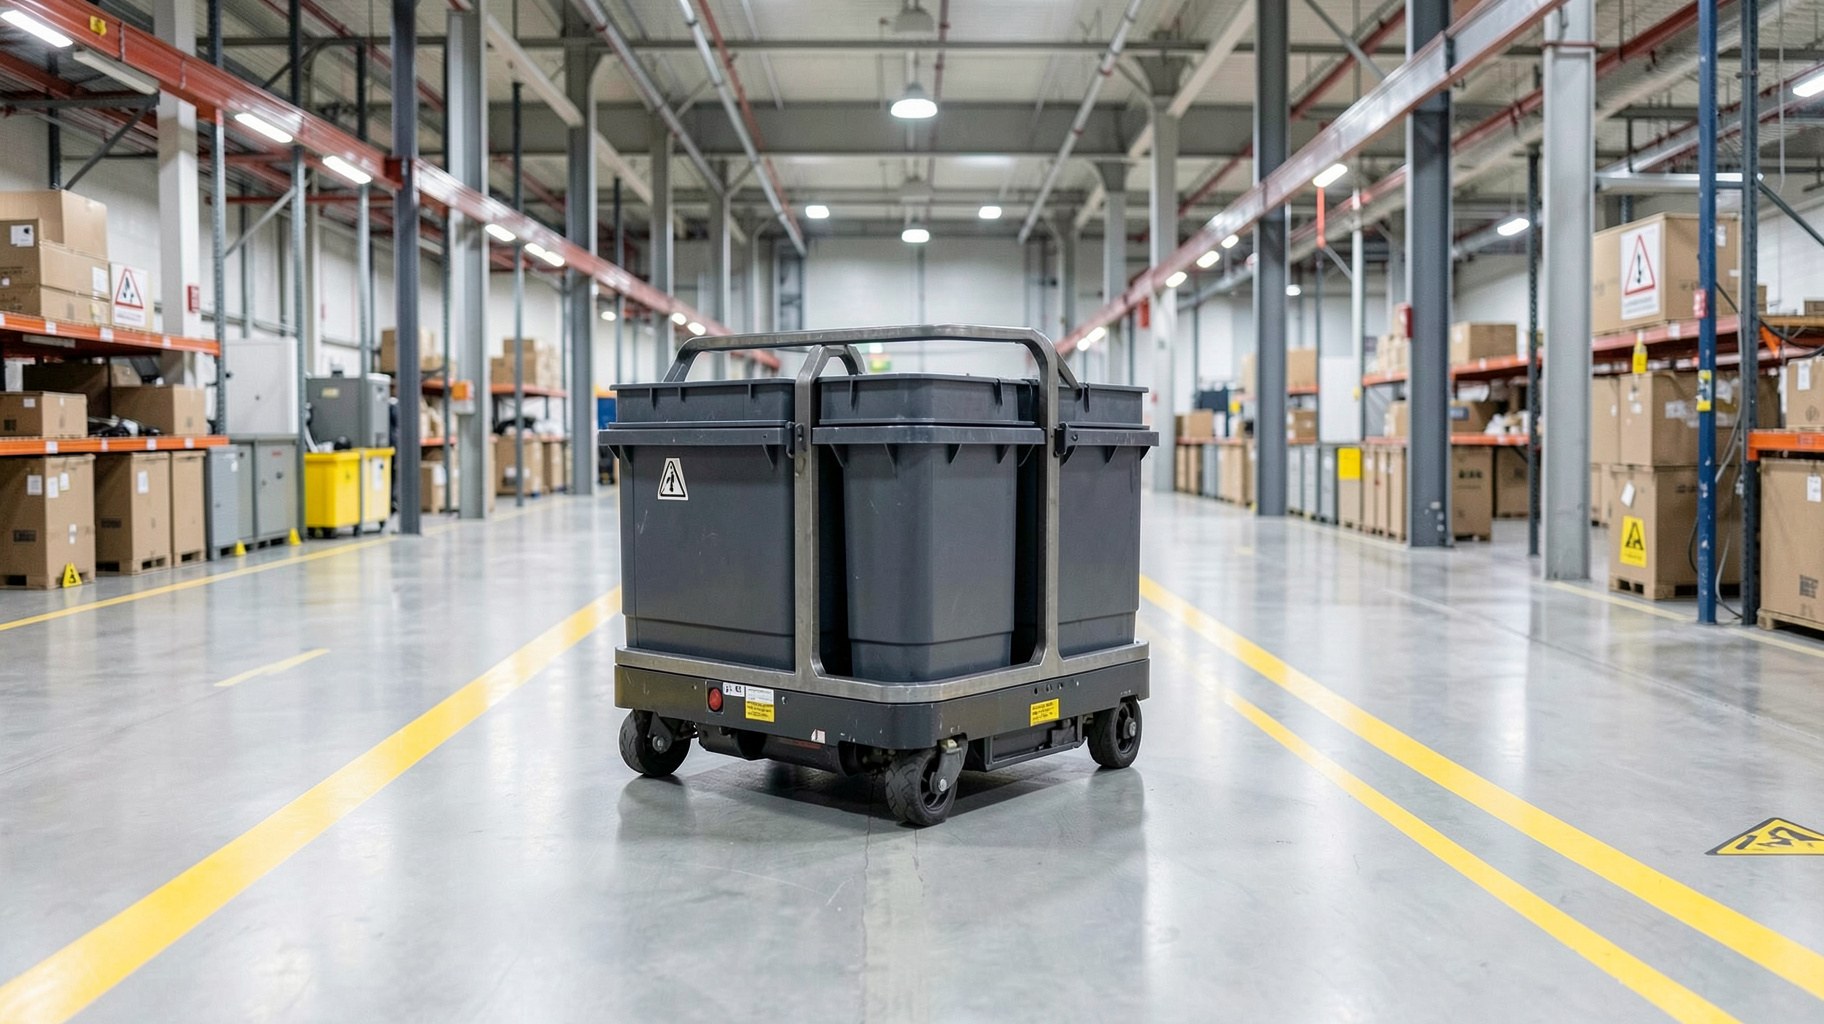
AMR・AGVによる工場内搬送は、機体の選定だけでなく、走行経路、受渡し、充電、扉、人との交差、混雑ピークを一体で検討する必要があります。搬送が完了しても、前後工程が受け入れられず待ちが生じれば、生産全体の改善にはつながりません。生産中の通常運行と、停止・通信断などからの異常復旧も分けて設計し、現場条件に合う機能や運用を関係者が確認するための考え方を整理します。
AMRとAGVは名称ではなく走行方式と機能で比べる
工場内搬送の自動化では、AMR(自律移動ロボット)とAGV(無人搬送車)という呼称だけで適否を決めないことが重要です。製品によって、位置の把握方法、走行経路の設定、障害物への対応、荷物を載せる方法、設備との通信機能は異なります。同じ名称でも使える環境や必要な準備が同じとは限りません。調達担当は製品仕様書で機能の有無と前提条件を確認し、製造担当は実際の通路や運搬物で運行を確かめます。導入の目的を、作業者の移動削減、供給の安定、搬送状況の可視化などに分けると、必要な機能を絞りやすくなります。
「自律的に動く」「障害物を避ける」といった表現も、実際の動作範囲を確認します。回避後に元の経路へ戻るのか、停止して人の対応を待つのか、通路を塞ぐ状態で停止したときにどう通知するのかは、製品や設定によって異なり得ます。床面の状態、照明、荷物のはみ出し、通路幅といった現場条件が動作に影響するかも確認事項です。カタログの機能一覧だけでは、工場固有の条件で運行できるかは判断できません。現地確認や実機検証の範囲、検証時に再現する荷姿や人の動きを、供給者と利用部門で合意しておきます。
比較では、機体単体の性能と、搬送システム全体の成立性を分けて整理します。例えば、機体が荷物を運べても、搬送指示を出す仕組みや受渡し設備との連携がなければ、工程間の運用は完結しません。複数台の制御、運行状況の確認、設備との信号連携、異常時の呼び出しについても、標準機能か追加設定かを個別に確認します。経済産業省はロボット導入、人材育成、現場環境の整備などを推進しています。こうした観点も踏まえ、機体の導入に限定せず、現場側の準備や運用人材を含む計画として評価します。
参考資料:経済産業省:ロボット政策
工程間の物と指示を可視化して搬送対象を決める
導入検討は、現状の物の流れを把握するところから始めます。どの工程が、どの荷物を、どこからどこへ運ぶのかを整理し、搬送指示が発生する条件と受取側の準備状態も記録します。完成品や部品を運ぶだけでなく、空容器の回収、仕掛品の移動、検査待ち品の扱いも対象候補です。ただし、対象を広げれば自動化の効果が高まるとは限りません。荷姿が頻繁に変わる、臨時の行先が多い、取り扱いに特別な注意が要る場合は、運搬方法や人の判断を残す必要がないか検討します。
搬送元と搬送先では、荷物の受渡し条件を具体化します。荷物を置く位置、向き、積み重ねの可否、受取側の満杯時の対応、空容器との入れ替え手順などです。人が台車から荷物を載せ替えるのか、機体が設備へ直接受け渡すのかでも、必要な機能と設備改修は変わります。製造担当は作業手順と例外処理を確認し、品質担当は荷姿や扱い方によって製品の状態確認が必要になる場面を洗い出します。受渡しの合図が曖昧なままだと、機体は到着しても荷物を渡せず、滞留や誤搬送につながるおそれがあります。

指示の出し方も運行設計の一部です。定時の定量補充、工程からの呼出し、上位システムからの搬送指示など、何をきっかけに動き出すかを決めます。指示が重複した場合、行先の工程が停止中の場合、搬送対象が準備できていない場合の扱いも必要です。事業企画は自動化する範囲と期待する効果を明確にし、情報システム担当は連携対象とデータの受け渡しを整理します。導入前後で比較する指標は、搬送完了だけでなく、供給待ち、受取待ち、滞留、作業者の介入など、目的に合うものを選びます。
参考資料:東北経済産業局:中小製造業の省力化事例集
経路・扉・人との交差・混雑を現地で確認する
走行経路は平面図上の最短距離ではなく、稼働中の工場で安全かつ継続して通れるかを基準に設計します。通路幅、曲がり角、床の段差や状態、設備の張り出し、一時置きの荷物などを現地で確認し、通常時だけでなく清掃や段取り替え時の変化も把握します。経路を固定する方式か、状況に応じて走行経路を変えられる方式かは、製品ごとに確認が必要です。経路変更の手順や変更時の責任者が曖昧だと、現場のレイアウト変更に運行が追従できない場合があります。図面と現場を照合し、定期的な見直し方法も決めます。
扉やエレベーターを通る場合は、機体が単独で通行できるかだけでなく、開閉の指示、到着の検知、扉の状態確認、連携できないときの停止方法を確認します。既設設備と通信できるとは限らず、追加の信号機器や設定が必要なこともあります。人との交差では、横断地点、見通し、作業者の通行習慣、機体が停止した際の迂回方法を検討します。人が譲ることを前提にするのではなく、どの場所で機体が停止し、通行を再開する条件は何かを関係者で定めます。現場での確認は、設備担当と安全管理担当を含めて行います。
混雑ピークを平均的な運行で見落とさないことも大切です。材料補充が重なる時間帯、交代や休憩の前後、完成品の搬出が集中する場面では、通常より通路や受渡し場所が混み合う可能性があります。複数台が同じ狭い区間へ向かう場合の優先順位、待機場所、詰まりが起きた際の介入方法を決めます。待機場所が作業や避難の妨げにならないかも現場で確認します。ピーク時の運行を検証せず、平均の搬送量だけで台数や経路を決めると、納期や工程供給に影響する滞留を見落とすことがあります。
参考資料:経済産業省:ロボット政策
搬送完了と前後工程の待ちを別の指標で評価する
搬送タスクの完了は、指定された荷物が所定の場所へ届いた状態を指します。一方、生産上の成果は、受取側が必要な時点で必要な物を使え、前後工程の作業が滞らないことです。この二つを同じものとして扱うと、搬送件数が増えていても、受取場所の満杯や工程の段取り遅れによって待ちが続く状況を見逃します。搬送指示から荷物の受入れまでを追跡し、搬送元の準備待ち、走行中、受渡し待ち、受取後の工程待ちを区別します。どこで時間や作業が滞っているかを分けて記録すると、改善対象を特定しやすくなります。
前後工程の受入れ能力を確認しないまま、搬送速度や運行台数の増加を目指すのは避けます。機体が到着しても加工機が停止している、作業者が不在、受取場所に別の荷物が残っている場合は、搬送が成功しても生産の流れは改善しません。逆に、上流の供給量が足りない場合は、搬送設備の能力を高めても待ちは解消しない可能性があります。製造担当は工程の稼働条件と材料補充のタイミングを整理し、調達担当は部品供給や容器回収の条件を確認します。品質担当は検査待ちや判定保留品を通常の搬送対象と混同しない運用を検討します。
導入効果の測定では、何を改善したいかに応じて指標を選びます。作業者の運搬負荷を下げたいのか、供給のばらつきを減らしたいのか、搬送状況を見えるようにしたいのかで、確認すべき結果は異なります。搬送完了数だけでなく、指示から受渡しまでの経過、作業者が介入した理由、搬送先での待ち、工程停止との関係を記録します。導入前と導入後で比較する期間や対象工程、数え方を揃えないと、変化の解釈を誤ります。目標値や改善幅は現場の基準を使って設定し、確認できない性能数値を製品選定の前提にしないようにします。
参考資料:東北経済産業局:中小製造業の省力化事例集
通常運行と異常復旧を分けて役割と手順を決める
生産中の通常運行では、搬送指示を誰が出すか、運行状況を誰が確認するか、荷物を誰が載せて受け取るかを定めます。担当者が不在のときの代替、交代時の引継ぎ、運行を止める判断、再開の条件も手順に含めます。運行画面や警報の見方を知っていても、対応者が決まっていなければ、停止が長引くことがあります。操作担当、設備担当、製造担当、システム担当の役割を分け、誰に連絡すればよいかを現場に示します。現場環境の整備や人材育成も、機器導入と並行して計画する事項です。
異常復旧は通常運行とは別に設計します。機体の停止、障害物による進路閉塞、通信の中断、受渡し失敗、扉との連携不良などを想定し、現場で確認できる表示、連絡先、搬送物の扱い、運行再開の判断者を整理します。復旧作業の方法や安全上の注意は、製品の説明書と供給者の指示を確認し、現場の手順に反映します。根拠のない手動移動や、原因を確認しないままの再起動を標準手順にしてはいけません。復旧後に未完了の搬送指示がどう扱われるか、重複運行や行先違いを防げるかも確認します。
運用開始前には、通常の搬送だけでなく例外条件を含む検証計画を作ります。人や台車が経路を横切る場合、搬送先が受入れ不可の場合、扉の連携に失敗した場合などを、実際の設備と手順に沿って確認します。記録するのは、発生した現象、検知や通知の状況、復旧に関わった担当、運行を再開した条件です。調達担当は契約範囲、保守対応、教育、ソフトウェア変更時の扱いを供給者に確認します。品質や事業企画を含む関係部門は、異常時の記録と評価方法を共有し、通常時の走行確認だけで導入可否を判断しないようにします。
参考資料:経済産業省:ロボット政策 / 東北経済産業局:中小製造業の省力化事例集
工場内搬送の自動化で導入前に照合する条件
| 項目 | 確認する条件 | 実務上の意味 |
|---|---|---|
| 機体と走行方式 | 位置把握、経路設定、障害物への対応、停止後の通知 | 名称だけで適否を決めず、現場条件に合う機能を確認します。 |
| 積載と受渡し | 荷姿、置き位置、受取側の状態、空容器との交換 | 到着後に荷物を渡せない滞留や手作業を防ぐ設計にします。 |
| 経路と交通 | 通路、扉、人との交差、待機場所、混雑する時間帯 | 通常時だけでなく、交差やピーク時の運行を検証します。 |
| 工程との連携 | 搬送指示、供給タイミング、受入れ能力、受取後の待ち | 搬送完了と生産工程の改善を分けて評価します。 |
| 異常と保守 | 停止の通知、復旧手順、連絡先、再開判断、契約範囲 | 通常運行ができることと、異常から復旧できることを別々に確認します。 |
工程と判断をつなぐ流れ
- 01現状の搬送物・指示・待ち時間を工程ごとに記録する
- 02機体機能と荷姿・受渡し設備・連携条件を照合する
- 03経路・扉・交差・混雑ピークを現地で確認する
- 04通常運行と異常復旧を分けて試験し、関係者の手順を整える
- 05搬送完了と前後工程の待ちを別々に測定し、運用を見直す
実績ではなく、検討のための仮定
仮定の検討例:受取工程の待ちが残る部品補給
ここでは、特定企業の実績ではない架空の検討例として、組立工程へ部品を供給する搬送を考えます。現状では作業者が保管場所から部品箱を運びます。事業企画は運搬負荷を減らしたい一方、製造は部品切れによる作業待ちを避けたいとします。AMR・AGVの採否を決める前に、対象となる箱の種類、搬送元と受取場所、補充のきっかけ、空箱の回収方法を整理します。目的が運搬作業の削減なのか、供給の安定なのかを区別して、評価項目を設定します。
検討上の制約として、受取側の置場が限られ、作業者が部品を使うタイミングも一定ではないと仮定します。機体が到着しても置場に空きがなければ受渡しを完了できず、受渡し後も組立工程が別の理由で停止していれば生産の待ちは残ります。さらに、部品箱の準備が遅れる場合や、通路を台車が塞ぐ場合も考えられます。そのため、機体の走行性能だけで補給の成立性を判断せず、置場の容量、呼出しの条件、満杯時の扱い、迂回や待機の場所を現場の制約として明記します。
確認資料は、製品仕様書、現場レイアウト、荷姿と積載条件、搬送指示の流れ、受渡し設備の情報、保守・教育を含む提案範囲とします。調達担当は標準機能と追加対応を照合し、製造担当は通常の補給と受入れ不可時の流れを確認します。品質担当は箱の識別や取り扱い上の注意、事業企画は導入目的と評価方法を整理します。設備・システム担当は扉や呼出し連携の実現性を確認します。現地検証では、通常運行だけでなく、置場が埋まった場合や通路が塞がった場合の通知、待機、復旧手順も確認します。
搬送の記録は、指示、出発、到着、受渡し、受取側の使用開始を区別し、作業者の介入理由も残します。導入後に搬送が完了していても、受取工程の待ちが続くなら、置場や補充タイミング、工程計画を見直す必要があります。一方、運搬負荷の削減が主目的で、受取後の工程待ちが評価対象でない場合は、工程全体の待ちだけで採否を決めるべきではありません。判断は目的と現場条件に照らして行い、性能や改善幅を根拠なく見積もらず、実機検証と記録で確認できた範囲をもとにします。
よくある質問
AMRとAGVは、どちらを選べばよいですか?
名称だけでは決められません。経路の設定方法、障害物への対応、必要な設備連携、荷物の受渡しを製品ごとに確認し、通路や荷姿などの現場条件で検証して選びます。
搬送タスクが完了すれば、工場の生産性も改善しますか?
必ずしもそうではありません。荷物が届いても、受取場所が満杯だったり、前後工程が稼働していなかったりすれば待ちが残ります。搬送完了と工程の待ちを分けて記録・評価してください。
導入前の走行テストでは何を確認すべきですか?
通常経路に加え、扉、人との交差、混雑時の待機、受取不可、通信や受渡しの不具合を確認します。停止時の通知、連絡先、復旧と再開の判断者も決め、説明書や契約範囲と照合します。
一次資料と確認日
資料に示された公表事実を参照し、本文の比較・確認手順は編集部が整理しています。将来の計画と現在の稼働実績は区別してください。
- 経済産業省:ロボット政策確認日:2026-10-04
- 東北経済産業局:中小製造業の省力化事例集確認日:2026-10-04